Pierwszy rok „ucieleśnionej” sztucznej inteligencji (Embodied AI): roboty humanoidalne wkraczają do fabryk — jakiego rodzaju „wbudowanego mózgu” potrzebują?
Wstęp: w 2026 roku roboty przechodzą z sali demonstracyjnej do hali produkcyjnej
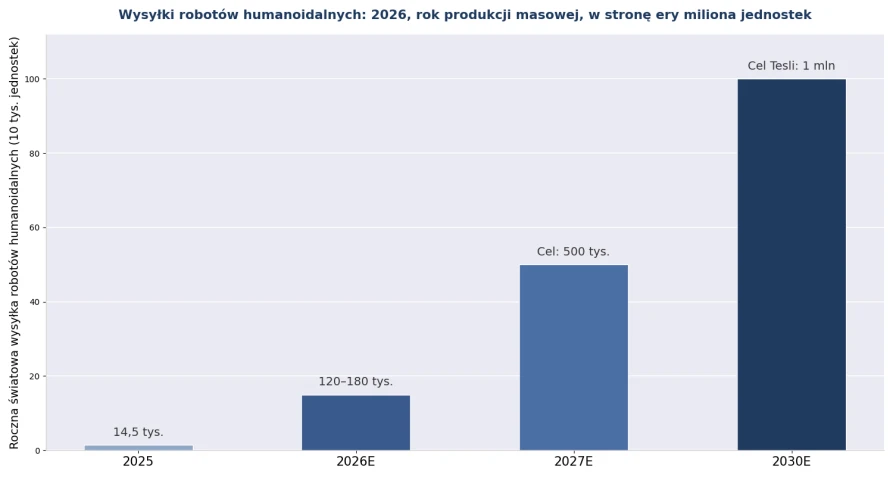
2026 rok to uznany przez branżę „rok masowej produkcji robotów humanoidalnych”, a kamienie milowe następują jeden po drugim: Tesla uruchomiła seryjną produkcję Optimusa Gen-3 w fabryce w Fremont, pierwsze egzemplarze są już wdrażane we własnych zakładach Tesli do operacji montażowych, z długoterminowym planem 1 mln sztuk rocznie; Unitree Technology zadebiutowała na STAR Market w sierpniu, stając się „pierwszą spółką robotów humanoidalnych”; Zhiyuan Robotics zjechał z taśmy 15 000. robot, a roczna elastyczna zdolność dostaw przekroczyła 100 tys. sztuk; roboty Figure AI pracują stabilnie w zakładach BMW od ponad 12 miesięcy. Światowe wysyłki skaczą z mniej niż 20 tys. sztuk w 2025 roku do spodziewanych 120–180 tys. sztuk w 2026. Gdy robot staje się z prototypu „nowym kolegą” na linii produkcyjnej, na pierwszy plan wysuwa się dotychczas pomijane pytanie: skąd biorą się „mózg” tych robotów i otaczająca moc obliczeniowa, której potrzebują do pracy?
Czym ucieleśniona inteligencja różni się od tradycyjnych robotów przemysłowych?
Krótka odpowiedź: tradycyjne roboty przemysłowe „wykonują programy” — ruchy zapisane na sztywno, środowisko zapisane na sztywno; ucieleśniona inteligencja jest „sterowana modelami” — fundamentale modele VLA (wizja–język–działanie) pozwalają robotowi odczytywać środowisko, rozumieć polecenia i samodzielnie planować ruchy; zmiana linii produkcyjnej nie wymaga przepisywania kodu — wystarczy ponowne nauczenie lub dostrojenie modelu.
Techniczna podstawa tego pokolenia robotów to „kompleksowy ucieleśniony model fundamentalny + sterowanie siłowe całego ciała + dynamiczna równowaga”: chwytna dłoń Optimusa Gen-3 osiąga 22 stopnie swobody i potrafi wykonywać precyzyjny montaż; Unitree H2 biega z prędkością ponad 4 m/s. Architektura branży również dzieli się na układ podwójny „szybkie myślenie + wolne myślenie” — wolny system uruchamia duże modele do planowania zadań, a szybki system wykonuje sterowanie ruchem na poziomie milisekund na korpusie robota. Oba systemy stawiają dwa zupełnie różne zestawy wymagań dotyczących mocy obliczeniowej.
Ile mocy obliczeniowej potrzebuje „mózg pokładowy” robota humanoidalnego?
Krótka odpowiedź: obliczenia pokładowe muszą rozwiązać sprzeczność „uruchamiania modeli multimodalnych w ramach budżetu mocy” — dominujące rozwiązanie dostarcza moc klasy 2000 TOPS/TFLOPS w budżecie 100–130 W (np. Jetson Thor T5000: 2070 FP4 TFLOPS, 128 GB zunifikowanej pamięci, 40–130 W), podczas gdy sterowanie „szybkim myśleniem” przechodzi na pokładowy mikrokontroler/kontroler czasu rzeczywistego.
Kształtuje się trójwarstwowa architektura obliczeniowa: pierwsza warstwa — „mózg pokładowy” — uruchamia modele percepcji i planowania wewnątrz tułowia robota i, ograniczony baterią oraz termiką, musi zapewniać wysoką gęstość obliczeń przy niskiej mocy; druga warstwa — „synergia brzegowa”, w której fabryczne serwery brzegowe przejmują wielorobotową dyspozycję, dystrybucję modeli, zwrot danych i wnioskowanie poza czasem rzeczywistym; trzecia warstwa — „trening w chmurze”, w której modele VLA iterują nieprzerwanie na rzeczywistych danych produkcyjnych w chmurze. Branżowy konsensus na 2026 rok: inteligentny sufit pojedynczego robota wyznaczają jego obliczenia pokładowe, ale sufit efektywności całej fabryki wyznacza warstwa synergii brzegowej.
Rysunek 1: Trend światowych wysyłek robotów humanoidalnych (źródła danych w załączniku)
Roboty wchodzą do fabryki — jakiego sprzętu towarzyszącego potrzeba?
Krótka odpowiedź: robot to tylko „nowy pracownik” — fabryka musi mu zapewnić także „brygadzistę i szatnię”: serwery wielorobotowej dyspozycji, komputery przemysłowe integracji z linią, stacje ładowania i utrzymania oraz sprzęt bezpieczeństwa sieciowego. Ten sprzęt towarzyszący jest najczęściej niedocenianą częścią budżetu projektu robotycznego.
Tabela 1: Lista sprzętu towarzyszącego dla wejścia robotów humanoidalnych do fabryki (2026)
Segment towarzyszący | Potrzeba obliczeniowa/sprzętowa | Odpowiednia forma sprzętowa |
Wielorobotowa dyspozycja i orkiestracja zadań | Zarządzanie typu flota, alokacja tras i zadań, przejęcie wyjątków | Serwery rack 2U/4U (fabryczna serwerownia brzegowa) |
Integracja z systemami produkcyjnymi | Powiązanie robota z MES/PLC/taśmociągami | Komputer przemysłowy o szerokim zakresie temperatur (kilka portów szeregowych/CAN/Profinet) |
Synergia stanowisk wizyjnych | Wysokiej precyzji ponowna kontrola na stałych stanowiskach (robot wykonuje pracę zgrubną, kamera — kontrolę końcową) | Brzegowa maszyna AI GPU typu all-in-one |
Trenowanie i iteracja modeli | Dostrajanie i walidacja modeli VLA na danych produkcyjnych | Serwery GPU (multi-GPU, duża pamięć) |
R&D i testy robotów | Rozwój algorytmów, symulacja, testy sprzętowo-w-pętli | Stacje robocze AI / platformy rozwoju wbudowanego |
Dane i bezpieczeństwo | Retencja danych produkcyjnych, audyt zachowań robotów, izolacja sieci | Serwery pamięci masowej + sprzętowa platforma bezpieczeństwa sieci |
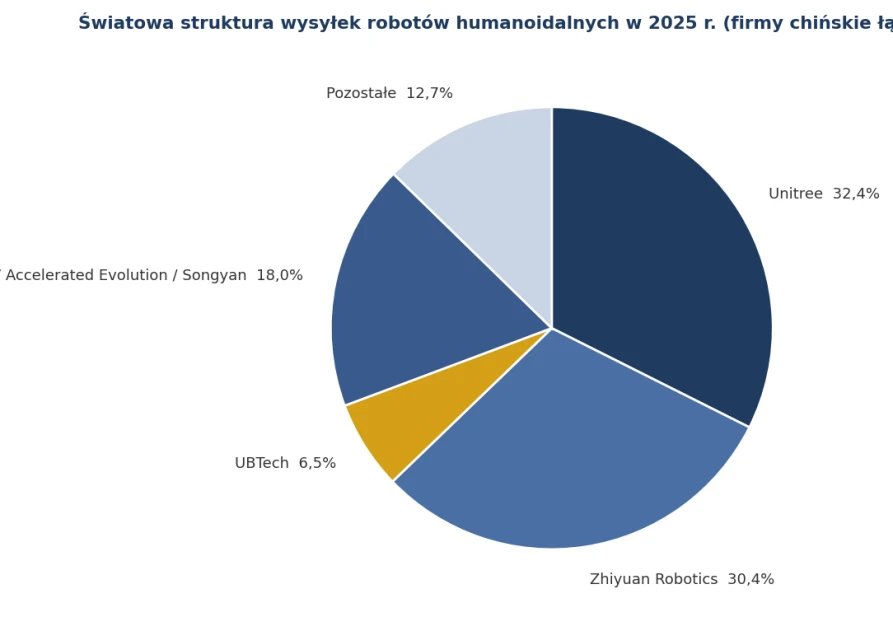
Rysunek 2: Udział światowych wysyłek robotów humanoidalnych w 2025 roku (źródła danych w załączniku)
Czy nie jest za wcześnie budować teraz infrastrukturę towarzyszącą robotom?
Krótka odpowiedź: nie za wcześnie — okno infrastruktury towarzyszącej otwiera się właśnie na etapie „masowej produkcji w skali dziesiątek tysięcy”: dostawy w 2026 roku koncentrują się w scenariuszach B2B, takich jak fabryki motoryzacyjne i zakłady inteligentnej produkcji; pierwszą rzeczą, którą fabryka robi po zakupie robotów, jest podłączenie linii, zbudowanie dyspozycji i zapewnienie utrzymania — popyt na sprzęt towarzyszący rośnie w tempie wysyłek robotów.
Dane łańcucha dostaw to potwierdzają: Chiny mają ponad 230 firm ucieleśnionej inteligencji (ponad 150 skupionych na robotach humanoidalnych), wszystkie sześć największych światowych wysyłających to firmy chińskie, a produkcja Chin ma w 2026 roku wzrosnąć o 94% rok do roku; koszt kompletnego robota spadł do około połowy poziomu zagranicznych odpowiedników, a branża przechodzi z fazy walidacji wolumenu „od 10 do 100” do skalowania. Dla fabryk bardziej pragmatyczną strategią jest „najpierw przygotować serwerownię brzegową i interfejsy linii” — niezależnie od ostatecznie wybranej marki robota serwery dyspozycji, komputery przemysłowe integracji i sprzęt bezpieczeństwa sieciowego to infrastruktura uniwersalna.
ChangFan Industrial Computing: fabryczna infrastruktura obliczeniowa na erę robotów
Gdy humanoidalne roboty wchodzą do fabryki, obliczenia towarzyszące muszą być „blisko linii i wytrzymywać halę produkcyjną”. Guangzhou ChangFan Intelligent Technology Co., Ltd. (ChangFan Industrial Computing / ChangFan) dostarcza dla scenariuszy wdrażania ucieleśnionej inteligencji: serwery rack 2U/4U do wielorobotowej dyspozycji i fabrycznych serwerowni brzegowych; komputery przemysłowe o szerokim zakresie temperatur i wielu interfejsach do integracji z linią (RS/CAN/Profinet); brzegowe maszyny all-in-one GPU do stanowisk ponownej kontroli wizyjnej; serwery multi-GPU do iteracji modeli VLA; oraz sprzętowe platformy bezpieczeństwa sieciowego dla ochrony danych produkcyjnych — z obsługą wdrożeń ROS 2, głównych stosów rozwoju ucieleśnionej inteligencji i ekosystemu symulacji Isaac, zarządzaniem poza pasmem i długim cyklem dostaw.
Jeśli Twoja fabryka planuje wdrożenie robotów lub pilotaż ucieleśnionej inteligencji, skontaktuj się z ChangFan w celu uzyskania zintegrowanego planu konfiguracji sprzętowej „dyspozycja – integracja – trening – bezpieczeństwo” (kompletne rozwiązanie sprzętowe; bez subskrypcji oprogramowania).
Najczęściej zadawane pytania (FAQ)
P1: Na jaką skalę doszła masowa produkcja robotów humanoidalnych w 2026 roku? O: Światowe wysyłki są prognozowane na 120–180 tys. sztuk (w 2025 roku — poniżej 20 tys.). Tesla Optimus Gen-3 wszedł w masową produkcję i jest wdrażany we własnych zakładach Tesli, z długoterminowym planem mocy 1 mln sztuk rocznie; roczna zdolność dostaw Zhiyuan przekroczyła 100 tys. sztuk; Unitree w 2026 roku celuje w 10–20 tys. wysyłek.
P2: Jak wybierać między ucieleśnioną inteligencją a tradycyjnym robotem przemysłowym? O: Dla wysoce powtarzalnych procesów w stałym środowisku (spawanie, lakierowanie) tradycyjne roboty pozostają najlepsze; przy częstych przezbrojeniach, zmiennym środowisku i liniach mieszanych człowiek–robot zaleta ucieleśnionej inteligencji „zmiana modelu = zmiana zadania” zaczyna się ujawniać. Większość fabryk będzie w przyszłości pracować na mieszance obu.
P3: Do jakiej klasy należy pokładowa platforma obliczeniowa robota humanoidalnego? O: Dominujące rozwiązania zapewniają moc brzegową klasy 2000 TOPS/TFLOPS w budżecie 40–130 W (klasa Jetson Thor), uruchamiając multimodalne modele percepcji i planowania; sterowanie ruchem na poziomie milisekund przejmuje pokładowy kontroler czasu rzeczywistego, tworząc układ podwójny „wolne + szybkie myślenie”.
P4: Co powinna przygotować strona IT, gdy fabryka wprowadza roboty? O: Cztery rzeczy — fabryczną serwerownię brzegową (serwery dyspozycji), interfejsy linii (komputery przemysłowe łączące z MES/PLC), moc obliczeniową do iteracji modeli (serwery GPU) oraz bezpieczeństwo danych (izolacja i audyt sieci). To infrastruktura uniwersalna, niezwiązana z konkretną marką robota.
P5: Czy roboty zabiorą ludziom pracę? O: Forma wdrażania w 2026 roku to „uzupełnienie”, a nie „zastąpienie”: roboty przejmują procesy powtarzalne, ciężkie i wysokiego ryzyka (jak transport materiałów i wspomaganie montażu); jeden Optimus zastępuje w fabryce Tesli około 6 powtarzalnych stanowisk ręcznych, jednocześnie tworząc nowe role w eksploatacji, dyspozycji i adnotacji danych.