AI i autonomiczna jazda: fundament obliczeniowy integracji pojazd–droga–chmura
Wstęp: wyścig autonomicznej jazdy toczy się w połowie w samochodzie, w połowie na drodze
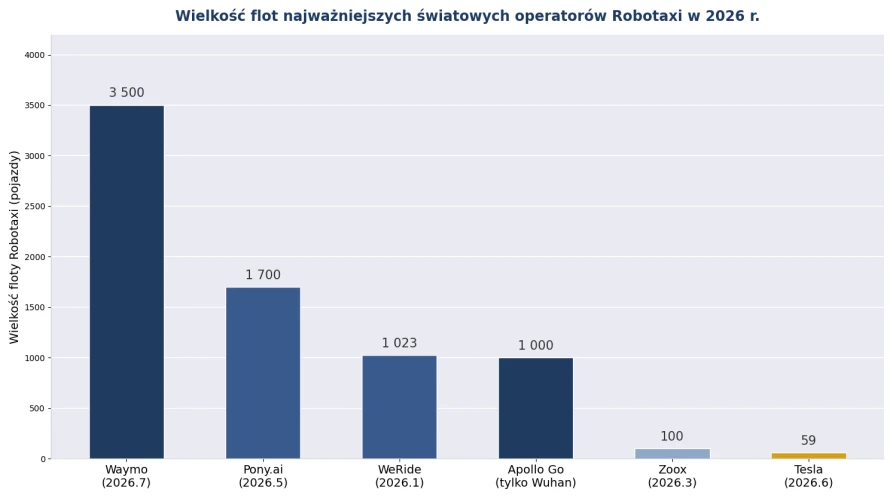
W 2026 r. Robotaxi przechodzi z „eksploatacji pokazowej” w „wyścig skali”: flota Waymo liczy około 3 500 pojazdów z ponad 500 tys. zamówień tygodniowo; Baidu Apollo Go obejmuje 27 miast na świecie z ponad 22 mln skumulowanych zamówień; Pony.ai powiększyło flotę z poniżej 300 do ponad 1 700 pojazdów w ciągu roku, a przychody z Robotaxi wzrosły w pierwszym kwartale 2026 r. o 395% rok do roku. Ale poza reflektorami toczy się równie zacięta walka — o drogę. Chińska integracja pojazd–droga–chmura wchodzi w 2026 r. w przededniu skalowania: inwestycje projektów pilotażowych w Pekinie i Wuhanie przekraczają 10 mld RMB każdy, a krajowe wdrażanie jednostek drogowych (RSU) wzrosło o ponad 150% rok do roku. Komercyjna pętla autonomicznej jazdy przesuwa się od „inteligencji pojedynczego pojazdu” do koordynacji „pojazd–droga–chmura”, a każdy ogniwo strony drogowej i chmurowej to lista zakupów przemysłowej mocy obliczeniowej.
Jak dokładnie wygląda architektura integracji pojazd–droga–chmura?
Krótka odpowiedź: koordynacja trzech poziomów — poziom pojazdu (jednostka pokładowa OBU + kontroler domeny jazdy autonomicznej) odpowiada za percepcję i podejmowanie decyzji; poziom drogowy (jednostka drogowa RSU + urządzenia percepcji + węzły edge computing) dostarcza percepcję wykraczającą poza pole widzenia i eliminację martwych stref; poziom chmurowy (platforma kontroli w chmurze) odpowiada za globalną dyspozycję, cyfrowe bliźniaki i zamkniętą pętlę danych.
Obowiązki obliczeniowe trzech poziomów są wyraźnie podzielone: poziom pojazdu wykonuje „milisekundowe obliczenia, od których zależy życie”; poziom drogowy wykonuje „fuzję w czasie rzeczywistym na poziomie skrzyżowania” (węzły edge computing muszą zapewniać opóźnienie przetwarzania poniżej 50 ms i obsługiwać inferencję AI); poziom chmurowy wykonuje „optymalizację offline na poziomie miasta” (przetwarzając codziennie terabajty danych). Sygnał polityczny jest jednoznaczny: w 2026 r. standardy integracji pojazd–droga–chmura wydawane są gęsto, a po wejściu w lipcu 2027 r. w życie krajowej normy bezpieczeństwa L3/L4 rozwiązania oparte wyłącznie na inteligencji pojedynczego pojazdu nie uzyskają certyfikacji bezpieczeństwa — zdolność V2X stanie się twardym warunkiem dopuszczenia do ruchu.
Dlaczego infrastruktura drogowa to segment o najszybszym wzroście?
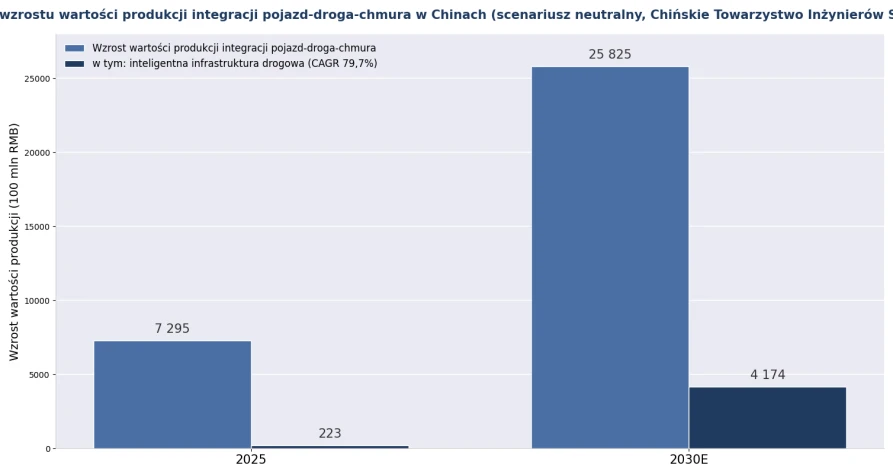
Krótka odpowiedź: Chińskie Towarzystwo Inżynierów Samochodowych przewiduje, że przyrost wartości produkcji integracji pojazd–droga–chmura wzrośnie z 729,5 mld RMB w 2025 r. do 2 582,5 mld RMB w 2030 r., w tym inteligentna infrastruktura drogowa z 22,3 mld do 417,4 mld RMB, przy średniorocznej stopie wzrostu (CAGR) 79,7% — to najszybciej rosnące ogniwo całego łańcucha.
Pieniądze trafiają na cztery kategorie urządzeń: jednostki drogowe RSU (światowy rynek 2025 r. to 47,8 mld dolarów, z 61,4% modeli obsługujących 5G NR), urządzenia percepcji (kamery, radar milimetrowy, lidar), jednostki edge computing (penetracja inteligentnych RSU z zintegrowanym edge computing wzrosła z 18,7% w 2024 r. do 31,5% w 2025 r.) oraz serwery platform kontroli w chmurze. Koszty budowy referencyjne: zasięg przy arteriach drogowych kosztuje około 800 tys. RMB za kilometr (z RSU i edge computing); w pekińskiej strefie demonstracyjnej Yizhuang gęstość RSU osiągnęła już 3 jednostki na kilometr.
Rysunek 1: Prognoza przyrostu wartości produkcji integracji pojazd–droga–chmura w Chinach (źródła danych w załączniku)
Jakiego sprzętu obliczeniowego potrzebują poziomy drogowy i chmurowy?
Krótka odpowiedź: poziom drogowy potrzebuje szerokotemperaturowego edge computingu, który „wytrzymuje warunki polowe”; poziom chmurowy potrzebuje serwerów rack i klastrów inferencji GPU, które „wytrzymują masową równoczesność” — wymagania techniczne obu końców są zupełnie różne, ale oba należą do klasy przemysłowej, a nie konsumenckiej.
Tabela 1: Mapa zapotrzebowania na sprzęt obliczeniowy instalacji integracji pojazd–droga–chmura (2026)
Instalacja | Zadania obliczeniowe | Kluczne wskaźniki | Odpowiednia forma sprzętowa |
Jednostka drogowa RSU | Nadawanie komunikacji C-V2X, percepcja podstawowa | Opóźnienie <20 ms, zasięg ≥500 m, szeroka temperatura i odporność na zakłócenia | Drogowy terminal komunikacyjny (wersja szerokotemperaturowa) |
Drogowy węzeł edge computing | Fuzja multisensorowa, rozpoznawanie celów, ostrzeganie o zdarzeniach | Opóźnienie przetwarzania <50 ms, inferencja AI, bezobsługowa praca w terenie | Szerokotemperaturowy przemysłowy komputer / monoblok edge AI (klasa -40 °C do 70 °C) |
Platforma kontroli w chmurze | Dyspozycja globalna, bliźniak cyfrowy, zamknięta pętla danych | Codzienne przetwarzanie na poziomie TB, dostęp o wysokiej równoczesności, masowa pamięć | Serwery rack 2U/4U, serwery pamięci masowej |
Centrum operacyjne Robotaxi | Monitorowanie floty, zdalne przejęcie sterowania, analiza wideo zwrotnego | Strumieniowanie o niskim opóźnieniu, wizualizacja wieloekranowa, dyżur 7×24 | Serwery GPU, stacje robocze dyspozytorskie, monobloki dotykowe |
Bezpieczeństwo danych V2X | Szyfrowanie komunikacji, uwierzytelnianie tożsamości, wykrywanie intruzów | Obsługa krajowych algorytmów kryptograficznych, autoryzowany rozruch klasy motoryzacyjnej | Platforma sprzętowa bezpieczeństwa sieci |
Rysunek 2: Wielkość flot najważniejszych światowych operatorów Robotaxi w 2026 r. (źródła danych w załączniku)
Wejście do łańcucha dostaw pojazd–droga–chmura: jakie bariery musi pokonać producent sprzętu?
Bariera 1: wskaźniki środowiskowe. Sprzęt drogowy wisi na słupach skrzyżowań przez cały rok — szeroka temperatura od -40 °C do 70 °C, odporność na kurz i wodę, odporność na wibracje oraz ochrona przed piorunami to wejściówka przetargów; urządzenia klasy konsumenckiej i komercyjnej odpadają od razu.
Bariera 2: niezawodność bez obsługi. Serwisowanie urządzenia skrzyżowania wymaga zamknięcia drogi przy każdej wizycie — zarządzanie poza pasmem, sprzętowy watchodog, zdalne włączanie/wyłączanie i wysoki MTBF to twarde wymagania. „Odsetek odzyskiwalności zdalnej” urządzenia jest cenniejszy niż jego szczytowa wydajność.
Bariera 3: protokoły i zgodność. Integracja stosu protokołów C-V2X, adaptacja interfejsów platform kontroli w chmurze oraz zgodność z klasyfikowaną ochroną (dengbao) i krajową kryptografią (guomi) dla danych transportowych wymagają od producentów sprzętu długoterminowej, stabilnej obsługi oprogramowania układowego i sterowników; zobowiązania dostawcze są zwykle wymagane powyżej 5 lat.
ChangFan Industrial Computing: przemysłowa moc obliczeniowa dla wszystkich trzech poziomów
Każdy poziom integracji pojazd–droga–chmura potrzebuje sprzętu obliczeniowego „postawionego we właściwym miejscu”. Guangzhou ChangFan Intelligent Technology Co., Ltd. (ChangFan Industrial Computing / ChangFan) oferuje dla scenariuszy inteligentnego transportu: szerokotemperaturowe bezwentylatorowe komputery przemysłowe do drogowych węzłów edge computing (klasa -40 °C do 70 °C, wiele portów GbE/PoE, obsługa rozbudowy GPU), serwery rack 2U/4U i serwery inferencji GPU dla platform kontroli w chmurze i centrów operacyjnych, monobloki dotykowe na ściany wideo dyspozytorni oraz platformy sprzętowe bezpieczeństwa sieci dla zabezpieczenia łącza danych V2X — z zarządzaniem poza pasmem, watchodgiem i dostosowaniem do długich cykli dostaw.
Kanton jest jednym z pierwszych chińskich miast pilotażowych integracji pojazd–droga–chmura, a ChangFan Industrial Computing może zapewnić szybkie prototypowanie, lokalizowaną dostawę i wsparcie na miejscu dla projektów pilotażowych w skali lokalnej i krajowej. Jeśli Państwa projekt dotyczy obliczeń przy drodze, platform kontroli w chmurze lub sprzętu centrów operacyjnych, skontaktujcie się z nami w celu uzyskania konfiguracji dopasowanych do scenariusza (kompletne rozwiązania sprzętowe; bez subskrypcji oprogramowania).
Częste pytania (FAQ)
Q1: Czym różni się inteligencja pojedynczego pojazdu od integracji pojazd–droga–chmura? A: Inteligencja pojedynczego pojazdu opiera się na czujnikach pokładowych i „widzi drogę sama”, cierpiąc na okluzję i martwe strefy poza polem widzenia; integracja pojazd–droga–chmura daje pojazdowi „widok z lotu ptaka” dzięki percepcji drogowej i platformie kontroli w chmurze. Po wejściu w życie w 2027 r. krajowej normy bezpieczeństwa L3/L4 zdolność V2X stanie się twardym warunkiem dopuszczenia do ruchu.
Q2: Czy jednostka drogowa (RSU) i węzeł edge computing to to samo? A: Nie. RSU obsługuje nadawanie komunikacji C-V2X, a węzeł edge computing — fuzję multisensorową i inferencję AI; trend branżowy to ich zbieganie się w „inteligentnych RSU z edge computing”, których penetracja wzrosła z 18,7% w 2024 r. do 31,5% w 2025 r.
Q3: Jak duży jest rynek integracji pojazd–droga–chmura? A: Neutralna prognoza Chińskiego Towarzystwa Inżynierów Samochodowych: przyrost wartości przemysłu z 729,5 mld RMB w 2025 r. do 2 582,5 mld RMB w 2030 r.; inteligentna infrastruktura drogowa z 22,3 mld do 417,4 mld RMB (CAGR 79,7%); według szacunków Guolian Securities skumulowane inwestycje w podstawowe urządzenia IT sięgną do 2030 r. 283,4 mld RMB.
Q4: Jakie szczególne wymagania mają urządzenia obliczeniowe przy drodze? A: Szeroka temperatura (klasa -40 °C do 70 °C), odporność na kurz i wodę, odporność na wibracje i pioruny, praca bezobsługowa 7×24, zarządzanie poza pasmem i sprzętowy watchodog oraz zobowiązanie dostawcze powyżej 5 lat — koszt jednej wizy serwisowej z zamknięciem skrzyżowania znacznie przekracza różnicę w cenie urządzeń.
Q5: Jakiego sprzętu IT potrzebuje centrum operacyjne Robotaxi? A: Monitorowanie floty i zdalne przejęcie sterowania wymagają serwerów GPU (analiza wideo zwrotnego i rozpoznawanie zdarzeń AI), stacji roboczych dyspozytorskich, wieloekranowych monobloków dotykowych oraz serwerów rack 2U/4U i serwerów pamięci masowej obsługujących platformę kontroli w chmurze — wszystko w wysokiej dostępności 7×24.