Tahun Pertama AI Berwujud (Embodied AI): Robot Humanoid Memasuki Pabrik — Otak Seperti Apa yang Mereka Butuhkan?
Pendahuluan: pada 2026, robot melangkah dari 'ruang demo' ke 'lantai produksi'
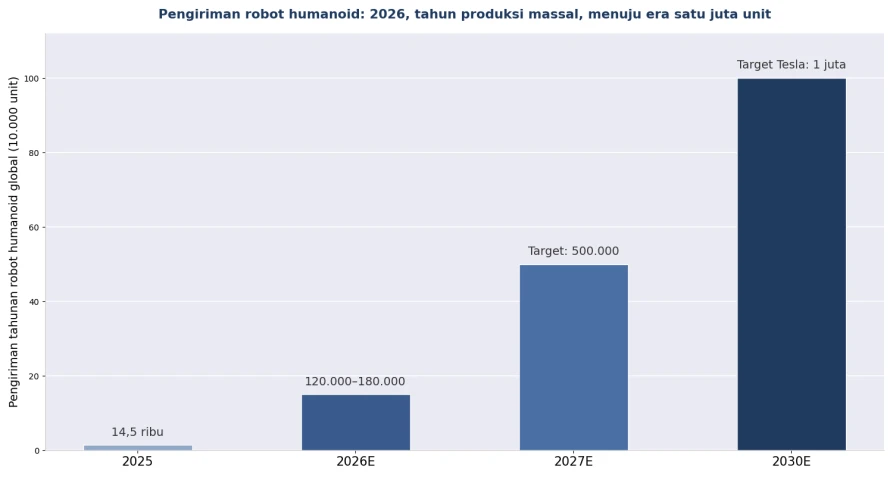
2026 adalah 'tahun pertama produksi massal robot humanoid' yang diakui industri, dengan tonggak-tonggak yang terjadi berdekatan: Tesla Optimus Gen-3 memulai produksi massal di pabrik Fremont, unit-unit pertama telah dikerahkan di pabrik milik Tesla sendiri untuk menangani proses perakitan, dengan rencana jangka panjang 1 juta unit per tahun; Unitree Technology tercatat di STAR Market pada bulan Agustus dan menjadi 'saham robot humanoid pertama'; Zhiyuan Robotics menyelesaikan turunnya unit ke-15.000 dari lini, dengan kapasitas pengiriman fleksibel tahunan lebih dari 100.000 unit; dan robot Figure AI telah berjalan stabil di pabrik BMW selama lebih dari 12 bulan. Pengiriman global melompat dari kurang dari 20.000 unit pada 2025 menjadi perkiraan 120.000–180.000 unit pada 2026. Ketika robot berubah dari prototipe menjadi 'rekan kerja baru' di lini produksi, sebuah pertanyaan yang selama ini terabaikan muncul ke permukaan: dari mana 'otak' robot-robot ini — dan komputasi di sekitarnya yang mereka butuhkan untuk bekerja — berasal?
Apa bedanya embodied AI dengan robot industri tradisional?
Jawaban singkat: robot industri tradisional 'menjalankan program' — gerakan terkode keras, lingkungan terkode keras; embodied AI adalah 'berbasis model' — model fondasi VLA (vision-language-action) memungkinkan robot membaca lingkungan, memahami instruksi, dan merencanakan gerakan secara otonom; mengganti lini produksi tidak memerlukan penulisan ulang kode, cukup pengajaran ulang atau penyetelan halus model.
Fondasi teknis generasi robot ini adalah 'model fondasi embodied end-to-end + kendali gaya seluruh tubuh + keseimbangan dinamis': tangan cekatan Optimus Gen-3 mencapai 22 derajat kebebasan dan dapat melakukan perakitan halus; Unitree H2 berlari lebih cepat dari 4 m/s. Arsitektur industri juga terbagi menjadi sistem ganda 'berpikir cepat + berpikir lambat' — sistem lambat menjalankan model besar untuk perencanaan tugas, sementara sistem cepat mengambil alih kendali gerakan level milidetik pada tubuh robot. Kedua sistem mengajukan dua tuntutan komputasi yang sama sekali berbeda.
Berapa komputasi yang dibutuhkan 'otak onboard' robot humanoid?
Jawaban singkat: komputasi onboard harus menyelesaikan kontradiksi 'menjalankan model multimodal dalam batas daya' — solusi arus utama memberikan komputasi kelas 2000 TOPS/TFLOPS dalam anggaran 100–130 W (misalnya Jetson Thor T5000: 2070 FP4 TFLOPS, memori terpadu 128 GB, 40–130 W), sementara kendali 'berpikir cepat' diserahkan ke MCU/kendali real-time onboard.
Arsitektur komputasi tiga lapis sedang terbentuk: lapis pertama 'otak onboard' menjalankan model persepsi dan perencanaan di dalam tubuh robot dan, dibatasi baterai serta termal, harus memberikan densitas komputasi tinggi pada daya rendah; lapis kedua 'sinergi edge', di mana server edge pabrik menangani penjadwalan multi-robot, distribusi model, pengiriman balik data, dan inferensi non-real-time; lapis ketiga 'pelatihan cloud', di mana model VLA terus diperbarui di cloud dengan data lini produksi nyata. Konsensus industri 2026: batas kecerdasan satu robot ditentukan oleh komputasi onboard-nya, tetapi batas efisiensi seluruh pabrik ditentukan oleh lapis sinergi edge.
Gambar 1: tren pengiriman robot humanoid global (sumber data di lampiran)
Robot masuk pabrik — perangkat keras pendukung apa yang diperlukan?
Jawaban singkat: robot hanyalah 'pekerja baru' — pabrik juga harus menyediakan 'mandor dan ruang ganti' untuknya: server penjadwalan multi-robot, PC industri integrasi lini, stasiun pengisian daya dan pemeliharaan, serta perangkat keamanan dan keselamatan jaringan. Perangkat keras pendukung ini adalah bagian yang paling mudah diremehkan dalam anggaran proyek robot.
Tabel 1: daftar periksa perangkat keras pendukung robot humanoid masuk pabrik (2026)
Area pendukung | Kebutuhan komputasi/perangkat keras | Bentuk perangkat keras yang sesuai |
Penjadwalan multi-robot & orkestrasi tugas | Pengelolaan gaya armada, alokasi jalur dan tugas, pengambilalihan kondisi khusus | Server rak 2U/4U (ruang edge pabrik) |
Integrasi sistem produksi | Keterkaitan robot dengan lini MES/PLC/konveyor | PC industri rentang suhu lebar (banyak port serial/CAN/Profinet) |
Sinergi stasiun penglihatan | Pemeriksaan ulang presisi tinggi di stasiun tetap (robot mengerjakan pekerjaan kasar, kamera melakukan pemeriksaan akhir) | Mesin all-in-one GPU edge AI |
Pelatihan & iterasi model | Penyetelan halus dan validasi model VLA pada data produksi | Server GPU (multi-GPU, memori besar) |
R&D dan pengujian robot | Pengembangan algoritme, simulasi, pengujian hardware-in-the-loop | Stasiun kerja AI / platform pengembangan tertanam |
Data & keamanan | Penyimpanan data produksi, audit perilaku robot, isolasi jaringan | Server penyimpanan + platform perangkat keras keamanan jaringan |
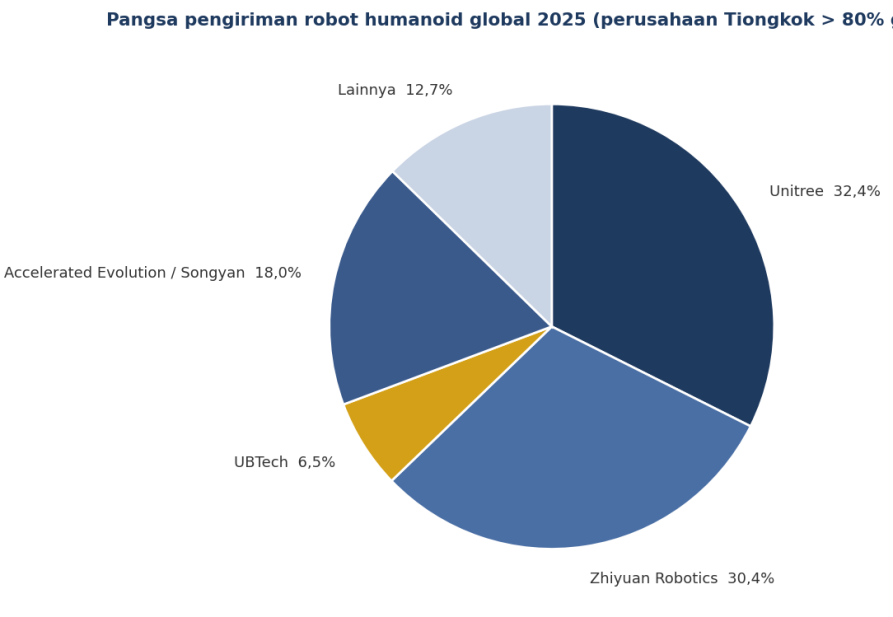
Gambar 2: pangsa pengiriman robot humanoid global 2025 (sumber data di lampiran)
Apakah terlalu dini membangun infrastruktur pendukung robot sekarang?
Jawaban singkat: tidak dini — jendela infrastruktur pendukung terbuka tepat pada fase 'produksi massal puluhan ribu unit': pengiriman 2026 terkonsentrasi pada skenario B2B seperti pabrik otomotif dan pabrik manufaktur cerdas; hal pertama yang dilakukan pabrik setelah membeli robot adalah menghubungkan lini, membangun penjadwalan, dan menyediakan pemeliharaan — permintaan perangkat keras pendukung meningkat seiring pengiriman robot.
Data rantai pasok memperkuat hal ini: China memiliki lebih dari 230 perusahaan embodied AI (lebih dari 150 berfokus pada robot humanoid), keenam pengirim terbesar dunia semuanya perusahaan China, dan produksi China diperkirakan tumbuh 94% tahun ke tahun pada 2026; biaya robot utuh telah turun menjadi sekitar setengah dari taraf rekan luar negeri, dan industri bergerak dari fase validasi volume 'dari 10 ke 100' menuju skala. Bagi pabrik, strategi yang lebih pragmatis adalah 'menyiapkan ruang edge dan antarmuka lini terlebih dahulu' — merek robot mana pun yang akhirnya Anda pilih, server penjadwalan, PC integrasi, dan perangkat keselamatan jaringan adalah infrastruktur universal.
ChangFan Industrial Computing: infrastruktur komputasi lini produksi untuk era robot
Ketika robot humanoid masuk pabrik, komputasi pendukung harus 'dekat dengan lini dan tahan terhadap lingkungan bengkel'. Guangzhou ChangFan Intelligent Technology Co., Ltd. (ChangFan Industrial Computing / ChangFan) menyediakan untuk skenario penerapan embodied AI: server rak 2U/4U untuk penjadwalan multi-robot dan ruang edge pabrik; PC industri rentang suhu lebar dan antarmuka ganda untuk integrasi lini (serial/CAN/Profinet); mesin all-in-one GPU edge untuk stasiun pemeriksaan ulang visual; server multi-GPU untuk iterasi model VLA; serta platform perangkat keras keamanan jaringan untuk data produksi — mendukung kebutuhan penerapan ROS 2, tumpukan pengembangan embodied AI arus utama, dan ekosistem simulasi Isaac, dengan manajemen out-of-band dan siklus pasokan panjang.
Jika pabrik Anda sedang merencanakan adopsi robot atau pilot embodied AI, hubungi ChangFan untuk rencana konfigurasi perangkat keras terpadu 'penjadwalan – integrasi – pelatihan – keamanan' (solusi perangkat keras lengkap; tanpa langganan perangkat lunak).
Pertanyaan yang Sering Diajukan (FAQ)
T1: Sejauh apa produksi massal robot humanoid pada 2026? J: Secara global diperkirakan 120.000–180.000 unit (2025 kurang dari 20.000). Tesla Optimus Gen-3 telah memasuki produksi massal dan dikerahkan di pabrik milik Tesla sendiri, dengan rencana kapasitas jangka panjang 1 juta unit per tahun; kapasitas pengiriman tahunan Zhiyuan melampaui 100.000 unit; Unitree menargetkan pengiriman 10.000–20.000 pada 2026.
T2: Bagaimana memilih antara embodied AI dan robot industri tradisional? J: Untuk proses yang sangat repetitif dengan lingkungan tetap (pengelasan, pengecatan), robot tradisional tetap terbaik; untuk perubahan produk yang sering, lingkungan berubah-ubah, dan lini campuran manusia-robot, keunggulan embodied AI 'ganti model, ganti tugas' mulai terlihat. Sebagian besar pabrik di masa depan akan menjalankan kombinasi keduanya.
T3: Platform komputasi onboard robot humanoid termasuk kelas apa? J: Solusi arus utama memberikan komputasi edge kelas 2000 TOPS/TFLOPS dalam anggaran 40–130 W (kelas Jetson Thor) dan menjalankan model persepsi serta perencanaan multimodal; kendali gerakan level milidetik ditangani oleh kendali real-time onboard, membentuk sistem ganda 'berpikir lambat + berpikir cepat'.
T4: Apa yang harus disiapkan sisi TI ketika pabrik memperkenalkan robot? J: Empat hal — ruang edge pabrik (server penjadwalan), antarmuka lini produksi (PC industri sebagai jembatan ke MES/PLC), komputasi untuk iterasi model (server GPU), dan keamanan data (isolasi dan audit jaringan). Ini adalah infrastruktur universal, tidak terikat pada merek robot tertentu.
T5: Akankah robot mengambil pekerjaan manusia? J: Bentuk penerapan 2026 adalah 'pelengkap' bukan 'pengganti': robot mengambil alih proses yang repetitif, berat, dan berisiko tinggi (seperti pemindahan material dan bantuan perakitan); satu Optimus di pabrik Tesla menggantikan sekitar 6 posisi kerja manual repetitif, sambil menciptakan peran baru dalam operasi, penjadwalan, dan anotasi data.