Embodied AI, år ett: Humanoida robotar gör entré i fabrikerna – vilken typ av inbyggd hjärna behöver de?
Introduktion: 2026 går robotarna från demo-rummet ut i verkstadshallen
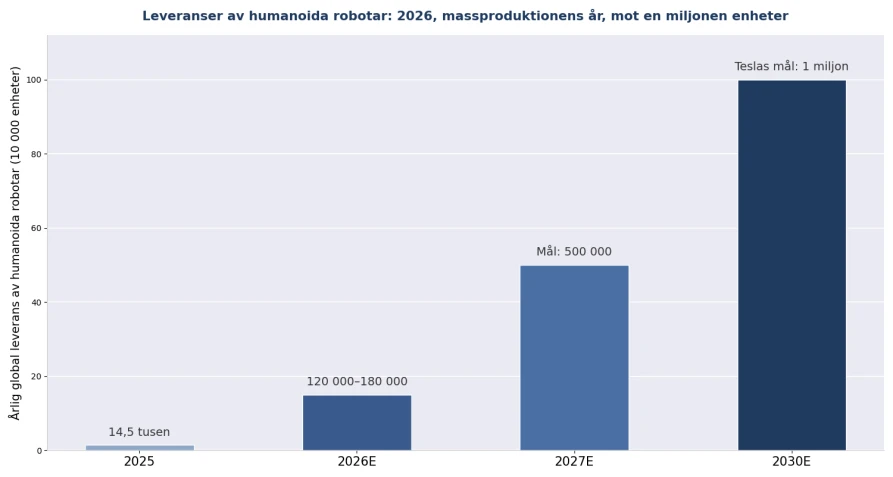
2026 är det av branschen erkända 'år ett för massproduktion av humanoida robotar', med tätt på varandra liggande milstolpar: Teslas Optimus Gen-3 gick i massproduktion i fabriken i Fremont, de första enheterna är redan insatta i Teslas egna fabriker för monteringsmoment, med en långsiktig plan på 1 miljon enheter per år; Unitree Technology noterades på STAR Market i augusti och blev den 'första humanoida robotaktien'; Zhiyuan Robotics rullade av den 15 000:e enheten, med en årlig flexibel leveranskapacitet på över 100 000 enheter; och Figure AI:s robotar har gått stabilt i BMW:s fabriker i över 12 månader. De globala leveranserna hoppar från färre än 20 000 enheter 2025 till förväntade 120 000–180 000 enheter 2026. När robotarna går från prototyper till 'nya kollegor' på produktionslinjen kommer en tidigare förbisedd fråga i förgrunden: var kommer robotarnas 'hjärnor' — och den omgivande beräkningskraft de behöver för att arbeta — ifrån?
Hur skiljer sig embodied AI från traditionella industrirobotar?
Kort svar: traditionella industrirobotar 'kör program' — rörelser hårdkodade, miljö hårdkodad; embodied AI är 'modellstyrd' — VLA-foundationmodeller (vision-language-action) låter robotar läsa av miljön, förstå instruktioner och planera rörelser självständigt; ett produktionslinjebyte kräver ingen omskrivning av kod, bara nyinlärning eller finjustering av modellen.
Den tekniska grunden för denna robotgeneration är 'end-to-end embodied foundation-modell + helkroppskraftreglering + dynamisk balans': Optimus Gen-3:s gripklo har 22 frihetsgrader och kan utföra finmontering; Unitrees H2 springer snabbare än 4 m/s. Även branscharkitekturen delas upp i ett dubbelsystem med 'snabbt tänkande + långsamt tänkande' — det långsamma systemet kör stora modeller för uppgiftsplanering, medan det snabba systemet sköter rörelsestyrning på millisekundnivå i robotkroppen. De två systemen ställer två helt olika krav på beräkningskraft.
Hur mycket beräkningskraft behöver en humanoid robots 'ombord-hjärna'?
Kort svar: ombordberäkningen måste lösa motsägelsen 'köra multimodala modeller inom ett effektbudget' — den gängse lösningen levererar beräkningskraft i 2000 TOPS/TFLOPS-klassen inom en budget på 100–130 W (till exempel Jetson Thor T5000: 2070 FP4 TFLOPS, 128 GB enhetligt minne, 40–130 W), medan styrningen av det 'snabba tänkandet' lämnas över till ombord-MCU:n/realtidskontrollern.
En tredelad beräkningsarkitektur tar form: lager ett, 'ombord-hjärnan', kör perceptions- och planeringsmodeller i robotens bål och måste — begränsad av batteri och kylning — leverera hög beräkningstäthet vid låg effekt; lager två, 'edge-synergi', där fabrikens edge-servrar sköter flerrobotsändning, modellutrullning, datatrafik tillbaka och icke-realtidsinferens; lager tre, 'molnträning', där VLA-modeller itereras kontinuerligt i molnet på verkliga produktionsdata. Branschconsensus 2026: en enskild robots intelligenstak bestäms av dess ombordberäkning, men en hel fabriks effektivitetstak bestäms av edge-synergilagret.
Figur 1: trend för globala leveranser av humanoida robotar (källor i bilagan)
Robotar kommer in i fabriken — vilken omgivande hårdvara krävs?
Kort svar: roboten är bara den 'nya arbetaren' — fabriken måste också ge den 'arbetsledare och omklädningsrum': servrar för flerrobotstyrning, industri-PC:er för produktionslinjekoppling, ladd- och underhållsstationer samt säkerhets- och nätverksskyddsutrustning. Denna omgivande hårdvara är den mest underskattade delen av budgeten för ett robotprojekt.
Tabell 1: checklista för omgivande hårdvara när humanoida robotar går in i fabriken (2026)
Kompletterande område | Beräknings-/hårdvarukrav | Motsvarande hårdvaruform |
Flerrobotstyrning & uppgiftsorkestrering | Flottliknande styrning, väg- och uppgiftsfördelning, övertagande vid avvikelser | 2U/4U-rack-servrar (fabrikens edge-rum) |
Koppling till produktionssystem | Robotkoppling mot MES/PLC/transportband | Industri-PC med bred temperaturrange (flera serieportar/CAN/Profinet) |
Synnergi för visionsstationer | Högprecisionåterinspektion på fasta stationer (roboten gör grovjobbet, kameran slutinspektionen) | GPU-edge-AI-allt-i-ett-maskin |
Modellträning & iteration | Finjustering och validering av VLA-modeller på produktionsdata | GPU-servrar (multi-GPU, stort minne) |
Robot-FOU och test | Algoritmutveckling, simulering, hardware-in-the-loop-test | AI-arbetsstationer / inbyggda utvecklingsplattformar |
Data & säkerhet | Lagring av produktionsdata, revision av robotbeteende, nätverksisolering | Lagringsservrar + hårdvaruplattform för nätverkssäkerhet |
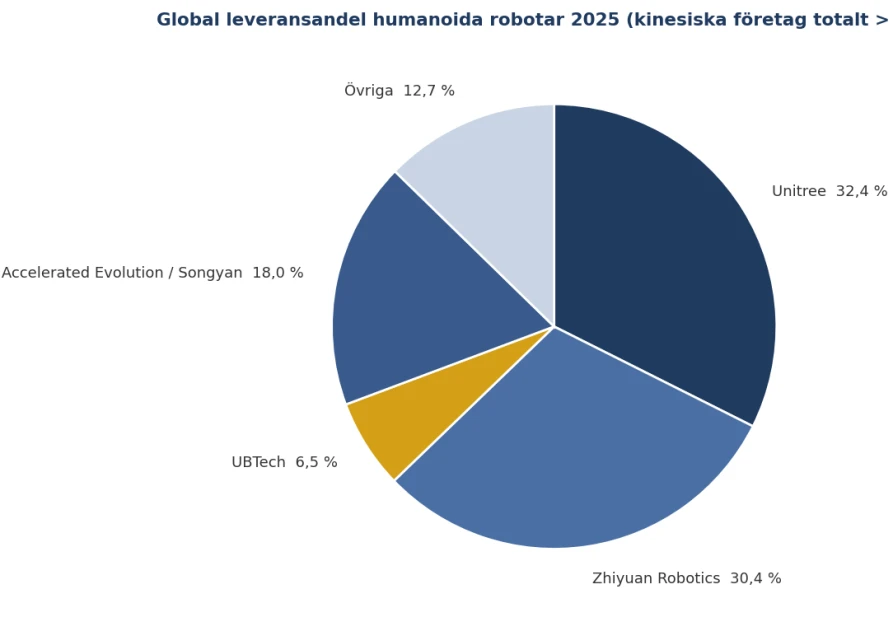
Figur 2: andelar av globala leveranser av humanoida robotar 2025 (källor i bilagan)
Är det för tidigt att bygga ut robotens omgivande infrastruktur nu?
Kort svar: inte för tidigt — fönstret för omgivande infrastruktur öppnar sig precis i fasen 'massproduktion i tiotusental': leveranserna 2026 koncentreras till B2B-scenarier som biltillverkare och smarta fabriker; det första en fabrik gör efter robotköpet är att koppla produktionslinjer, bygga upp styrning och säkra underhåll — efterfrågan på omgivande hårdvara växer i takt med robotleveranserna.
Kedjedata bekräftar detta: Kina har över 230 embodied-AI-företag (över 150 inriktade på humanoida robotar), samtliga sex största globala leverantörer är kinesiska företag, och Kinas produktion förväntas växa med 94% år över år 2026; helrobotkostnaden har sjunkit till ungefär hälften av utländska konkurrenter, och branschen går från fasen 'från 10 till 100' mot skalning. För fabriker är den mest pragmatiska strategin att 'först förbereda edge-rummet och produktionslinjegränssnitten' — oavsett vilket robotmärke man till slut väljer är styrningsservrar, kopplings-PC:er och nätverksskyddsutrustning universell infrastruktur.
ChangFan Industrial Computing: produktionsberäkningsinfrastruktur för robot-eran
När humanoida robotar kommer in i fabriken måste den omgivande beräkningskraften vara 'nära linjen och tåla verkstaden'. Guangzhou ChangFan Intelligent Technology Co., Ltd. (ChangFan Industrial Computing / ChangFan) tillhandahåller för scenarier med embodied AI: 2U/4U-rack-servrar för flerrobotstyrning och fabrikers edge-rum; industri-PC:er med bred temperaturrange och flera gränssnitt för produktionslinjekoppling (serie/CAN/Profinet); GPU-edge-allt-i-ett-maskiner för visuella återinspektionsstationer; multi-GPU-servrar för VLA-modelliteration; samt hårdvaruplattformar för nätverkssäkerhet för produktionsdata — med stöd för driftsättning av ROS 2, gängse embodied-AI-utvecklingsstackar och Isaac-simuleringsekosystemet, samt out-of-band-hantering och långa leveranscykler.
Om er fabrik planerar robotintroduktion eller en embodied-AI-pilot, kontakta ChangFan för en integrerad hårdvarukonfigurationsplan 'styrning – koppling – träning – säkerhet' (komplett hårdvarulösning; inga mjukvaruprenumerationer).
Vanliga frågor (FAQ)
F1: Vilken omfattning har massproduktionen av humanoida robotar nått 2026? A: Globalt förväntas 120 000–180 000 enheter (färre än 20 000 2025). Teslas Optimus Gen-3 har gått i massproduktion och satts in i Teslas egna fabriker, med en långsiktig kapacitetsplan på 1 miljon enheter per år; Zhiyuans årliga leveranskapacitet passerar 100 000 enheter; Unitree siktar 2026 på 10 000–20 000 leveranser.
F2: Hur väljer man mellan embodied AI och traditionella industrirobotar? A: För mycket repetitiva moment i fast miljö (svetsning, lackering) är traditionella robotar fortfarande bäst; vid frekventa omställningar, föränderliga miljöer och mixed lines börjar embodied AI:s fördel 'byt modell, byt uppgift' att visa sig. De flesta fabriker kommer i framtiden att köra en mix av båda.
F3: Vilken klass tillhör den humanoida robotens ombordberäkningsplattform? A: Gängse lösningar levererar edge-beräkning i 2000 TOPS/TFLOPS-klassen inom en budget på 40–130 W (Jetson Thor-klass) och kör multimodala perceptions- och planeringsmodeller; rörelsestyrning på millisekundnivå sköts av ombord-realtidskontrollern, vilket bildar dubbelsystemet 'långsamt + snabbt tänkande'.
F4: Vad ska IT-sidan förbereda när en fabrik inför robotar? A: Fyra saker — ett fabriksedge-rum (styrningsservrar), produktionslinjegränssnitt (industri-PC:er som bro till MES/PLC), beräkningskraft för modelliteration (GPU-servrar) och datasäkerhet (nätverksisolering och revision). Detta är universell infrastruktur, inte bunden till något specifikt robotmärke.
F5: Tar robotarna arbetarnas jobb? A: Införandeformen 2026 är 'komplement' snarare än 'ersättning': robotar tar över repetitiva, tunga och högriskmoment (som materialtransport och monteringsassistans); en enskild Optimus ersätter i Teslas fabrik ungefär 6 repetitiva manuella arbeten, samtidigt som nya roller skapas inom drift, styrning och dataannotering.