AI Berjasad Tahun Pertama: Robot Humanoid Memasuki Kilang — Apakah Jenis 'Otak' Dalaman yang Diperlukan olehnya?
Pendahuluan: pada 2026, robot berjalan dari 'bilik demo' ke 'lantai kilang'
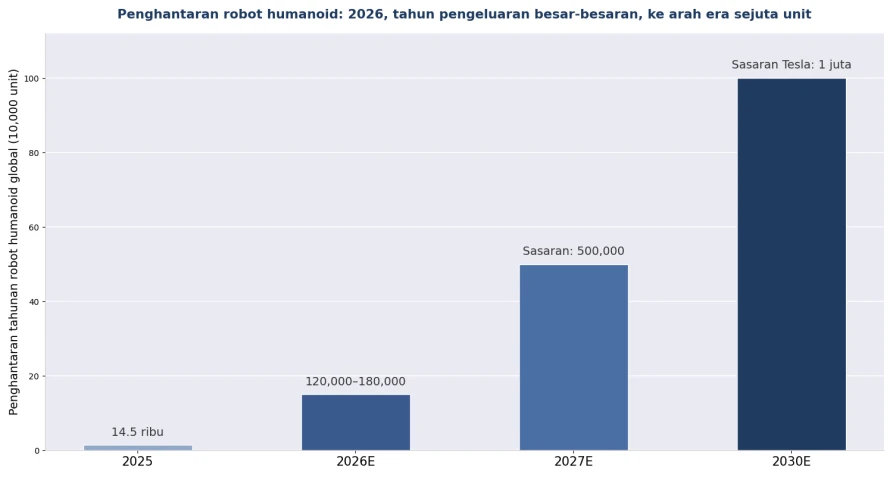
2026 ialah 'tahun pertama pengeluaran besar-besaran robot humanoid' yang diiktiraf industri, dengan mercu tanda yang berlaku berturut-turut: Tesla Optimus Gen-3 memulakan pengeluaran besar-besaran di kilang Fremont, unit pertama telah dilancarkan di kilang milik Tesla sendiri untuk menangani proses pemasangan, dengan perancangan jangka panjang 1 juta unit setahun; Unitree Technology tersenarai di STAR Market pada bulan Ogos dan menjadi 'saham robot humanoid pertama'; Zhiyuan Robotics menyiapkan unit ke-15,000 dari barisan, dengan keupayaan penghantaran fleksibel tahunan melebihi 100,000 unit; dan robot Figure AI telah berjalan stabil di kilang BMW selama lebih 12 bulan. Penghantaran global melonjak daripada kurang daripada 20,000 unit pada 2025 kepada anggaran 120,000–180,000 unit pada 2026. Apabila robot berubah daripada prototaip kepada 'rakan kerja baharu' di barisan pengeluaran, satu soalan yang selama ini terlepas pandang muncul ke permukaan: daripada mana 'otak' robot ini — dan pengkomputeran sekeliling yang mereka perlukan untuk bekerja — datang?
Apakah bezanya embodied AI dengan robot perindustrian tradisional?
Jawapan ringkas: robot perindustrian tradisional 'melaksanakan atur cara' — pergerakan dikodkan tetap, persekitaran dikodkan tetap; embodied AI adalah 'berpandukan model' — model asas VLA (vision-language-action) membolehkan robot membaca persekitaran, memahami arahan dan merancang pergerakan secara autonomi; menukar barisan pengeluaran tidak memerlukan penulisan semula kod, cukup pengajaran semula atau penalaan halus model.
Asas teknikal generasi robot ini ialah 'model asas embodied hujung-ke-hujung + kawalan daya seluruh badan + keseimbangan dinamik': tangan cekap Optimus Gen-3 mencapai 22 darjah kebebasan dan dapat melakukan pemasangan halus; Unitree H2 berlari lebih pantas daripada 4 m/s. Seni bina industri juga terbahagi kepada sistem dwi 'fikir pantas + fikir perlahan' — sistem perlahan menjalankan model besar untuk perancangan tugas, manakala sistem pantas mengambil alih kawalan pergerakan pada aras milisaat pada badan robot. Kedua-dua sistem mengemukakan dua keperluan pengkomputeran yang sama sekali berbeza.
Berapa banyak pengkomputeran yang diperlukan oleh 'otak onboard' robot humanoid?
Jawapan ringkas: pengkomputeran onboard mesti menyelesaikan percanggahan 'menjalankan model berbilang modal dalam bajet kuasa' — penyelesaian arus perdana memberikan pengkomputeran kelas 2000 TOPS/TFLOPS dalam bajet 100–130 W (contohnya Jetson Thor T5000: 2070 FP4 TFLOPS, memori bersepadu 128 GB, 40–130 W), manakala kawalan 'fikir pantas' diserahkan kepada MCU/pengawal masa nyata onboard.
Seni bina pengkomputeran tiga lapisan sedang terbentuk: lapisan pertama 'otak onboard' menjalankan model persepsi dan perancangan di dalam badan robot dan, terhad oleh bateri serta haba, mesti memberikan ketumpatan pengkomputeran tinggi pada kuasa rendah; lapisan kedua 'sinergi edge', di mana pelayan edge kilang mengendalikan penjadualan multi-robot, pengedaran model, penghantaran balik data dan inferens bukan masa nyata; lapisan ketiga 'latihan awan', di mana model VLA berulang secara berterusan di awan dengan data barisan pengeluaran sebenar. Konsensus industri 2026: had kecerdasan satu robot ditentukan oleh pengkomputeran onboard-nya, tetapi had kecekapan seluruh kilang ditentukan oleh lapisan sinergi edge.
Gambar 1: tren penghantaran robot humanoid global (sumber data di lampiran)
Robot memasuki kilang — perkakasan sekeliling apa yang diperlukan?
Jawapan ringkas: robot hanyalah 'pekerja baharu' — kilang juga mesti menyediakan 'ketua kumpulan dan bilik persalinan' untuknya: pelayan penjadualan multi-robot, PC industri integrasi barisan, stesen pengecasan dan penyelenggaraan, serta peralatan keselamatan dan keselamatan rangkaian. Perkakasan sekeliling ini ialah bahagian yang paling mudah dianggap rendah dalam belanjawan projek robot.
Jadual 1: senarai semak perkakasan sekeliling untuk robot humanoid memasuki kilang (2026)
Bidang sekeliling | Keperluan pengkomputeran/perkakasan | Bentuk perkakasan yang sepadan |
Penjadualan multi-robot & orkestrasi tugas | Pengurusan gaya armada, peruntukan laluan dan tugas, pengambilalihan pengecualian | Pelayan rak 2U/4U (bilik edge kilang) |
Integrasi sistem pengeluaran | Kaitan robot dengan barisan MES/PLC/konveyor | PC industri julat suhu luas (banyak port serial/CAN/Profinet) |
Sinergi stesen penglihatan | Pemeriksaan semula berketepatan tinggi di stesen tetap (robot melakukan kerja kasar, kamera melakukan pemeriksaan akhir) | Mesin all-in-one GPU edge AI |
Latihan & lelaran model | Penalaan halus dan pengesahan model VLA pada data pengeluaran | Pelayan GPU (multi-GPU, memori besar) |
Penyelidikan & pengujian robot | Pembangunan algoritma, simulasi, pengujian hardware-in-the-loop | Stesen kerja AI / platform pembangunan terbenam |
Data & keselamatan | Penyimpanan data pengeluaran, audit kelakuan robot, pengasingan rangkaian | Pelayan storan + platform perkakasan keselamatan rangkaian |
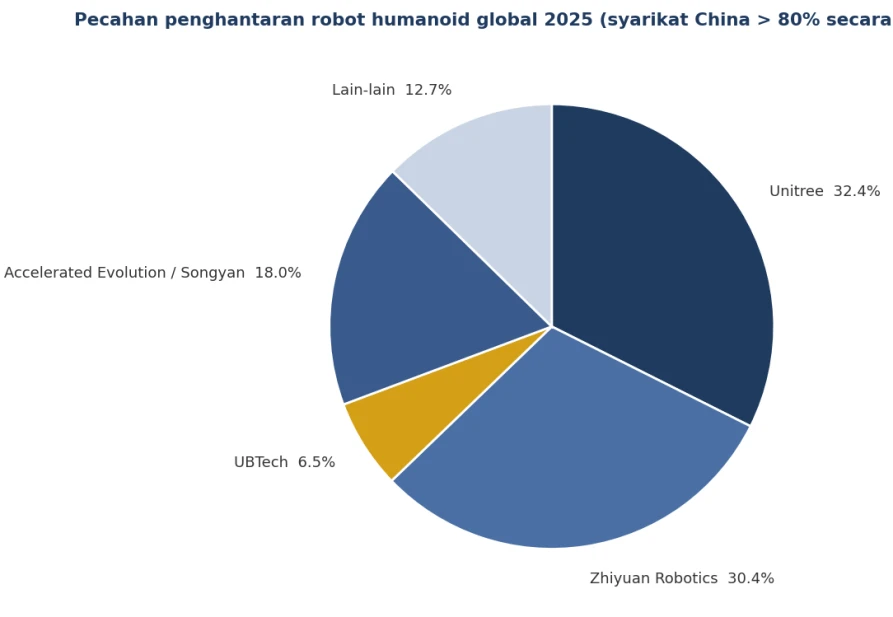
Gambar 2: bahagian penghantaran robot humanoid global 2025 (sumber data di lampiran)
Adakah terlalu awal membina infrastruktur sekeliling robot sekarang?
Jawapan ringkas: tidak awal — tetingkap infrastruktur sekeliling terbuka tepat pada fasa 'pengeluaran besar-besaran puluhan ribu unit': penghantaran 2026 tertumpu pada senario B2B seperti kilang automotif dan kilang pembuatan pintar; perkara pertama yang dilakukan kilang selepas membeli robot ialah menyambung barisan, membina penjadualan dan menyediakan penyelenggaraan — permintaan perkakasan sekeliling meningkat selari dengan penghantaran robot.
Data rantaian bekalan mengukuhkan perkara ini: China mempunyai lebih 230 syarikat embodied AI (lebih 150 memberi tumpuan kepada robot humanoid), kesemua enam penghantar terbesar global adalah syarikat China, dan pengeluaran China dijangka meningkat 94% tahunan pada 2026; kos robot lengkap telah turun kepada kira-kira separuh tahap rakan luar negara, dan industri bergerak daripada fasa pengesahan volum 'daripada 10 kepada 100' ke arah skala. Bagi kilang, strategi yang lebih pragmatik ialah 'menyediakan bilik edge dan antaramuka barisan terlebih dahulu' — jenama robot mana pun yang akhirnya anda pilih, pelayan penjadualan, PC integrasi dan peralatan keselamatan rangkaian adalah infrastruktur universal.
ChangFan Industrial Computing: infrastruktur pengkomputeran barisan pengeluaran untuk era robot
Apabila robot humanoid memasuki kilang, pengkomputeran sekeliling mesti 'dekat dengan barisan dan tahan terhadap persekitaran bengkel'. Guangzhou ChangFan Intelligent Technology Co., Ltd. (ChangFan Industrial Computing / ChangFan) menyediakan untuk senario penerapan embodied AI: pelayan rak 2U/4U untuk penjadualan multi-robot dan bilik edge kilang; PC industri julat suhu luas dan antaramuka berbilang untuk integrasi barisan (serial/CAN/Profinet); mesin all-in-one GPU edge untuk stesen pemeriksaan semula visual; pelayan multi-GPU untuk lelaran model VLA; serta platform perkakasan keselamatan rangkaian untuk data pengeluaran — menyokong keperluan penerapan ROS 2, tindanan pembangunan embodied AI arus perdana dan ekosistem simulasi Isaac, dengan pengurusan out-of-band dan kitaran bekalan panjang.
Jika kilang anda merancang pengenalan robot atau perintis embodied AI, hubungi ChangFan untuk pelan konfigurasi perkakasan bersepadu 'penjadualan – integrasi – latihan – keselamatan' (penyelesaian perkakasan lengkap; tanpa langganan perisian).
Soalan Lazim (FAQ)
S1: Sejauh manakah pengeluaran besar-besaran robot humanoid pada 2026? J: Secara global dijangka 120,000–180,000 unit (2025 kurang daripada 20,000). Tesla Optimus Gen-3 telah memasuki pengeluaran besar-besaran dan dilancarkan di kilang milik Tesla sendiri, dengan perancangan kapasiti jangka panjang 1 juta unit setahun; kapasiti penghantaran tahunan Zhiyuan melebihi 100,000 unit; Unitree mensasarkan 10,000–20,000 penghantaran pada 2026.
S2: Bagaimana memilih antara embodied AI dan robot perindustrian tradisional? J: Untuk proses yang sangat berulang dengan persekitaran tetap (kimpalan, penyemburan), robot tradisional kekal pilihan terbaik; untuk penukaran kerap, persekitaran berubah-ubah dan barisan campuran manusia-robot, kelebihan embodied AI 'tukar model, tukar tugas' mula kelihatan. Kebanyakan kilang pada masa hadapan akan menjalankan campuran kedua-duanya.
S3: Platform pengkomputeran onboard robot humanoid tergolong dalam kelas apa? J: Penyelesaian arus perdana memberikan pengkomputeran edge kelas 2000 TOPS/TFLOPS dalam bajet 40–130 W (kelas Jetson Thor) dan menjalankan model persepsi serta perancangan berbilang modal; kawalan pergerakan pada aras milisaat ditangani oleh pengawal masa nyata onboard, membentuk sistem dwi 'fikir perlahan + fikir pantas'.
S4: Apa yang mesti disediakan oleh pihak TI apabila kilang memperkenalkan robot? J: Empat perkara — bilik edge kilang (pelayan penjadualan), antaramuka barisan pengeluaran (PC industri sebagai titian ke MES/PLC), pengkomputeran untuk lelaran model (pelayan GPU), dan keselamatan data (pengasingan dan audit rangkaian). Ini adalah infrastruktur universal, tidak terikat kepada jenama robot tertentu.
S5: Adakah robot akan merampas pekerjaan pekerja? J: Bentuk penerapan 2026 ialah 'pelengkap' bukan 'pengganti': robot mengambil alih proses yang berulang, berat dan berisiko tinggi (seperti pemindahan bahan dan bantuan pemasangan); satu Optimus di kilang Tesla menggantikan kira-kira 6 jawatan kerja manual berulang, sambil mencipta peranan baharu dalam operasi, penjadualan dan anotasi data.