ปีแรกของ AI เชิงกายภาพ (Embodied AI): เมื่อหุ่นยนต์ฮิวแมนนอยด์ก้าวเข้าสู่โรงงาน — พวกมันต้องการ "สมอง" แบบไหนที่ติดตั้งมาในตัว?
บทนำ: ปี 2026 หุ่นยนต์เดินจาก 'ห้องสาธิต' เข้าสู่ 'พื้นที่โรงงาน'
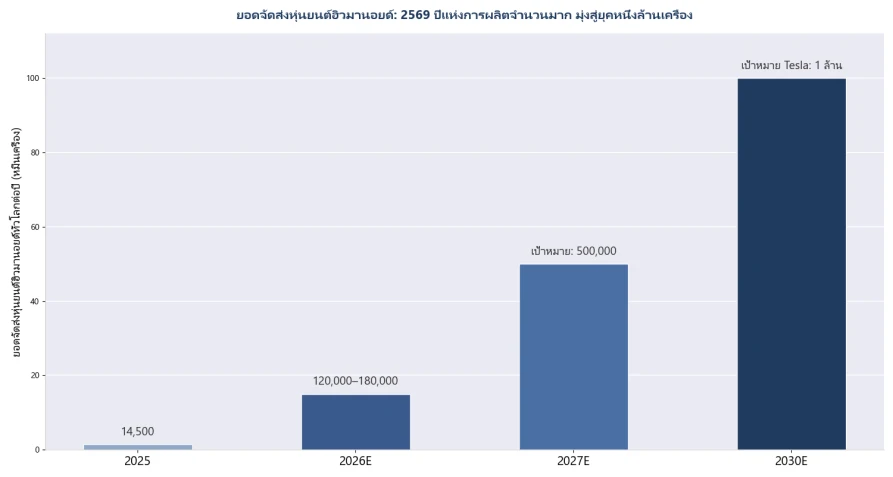
ปี 2026 คือ 'ปีแรกของการผลิตหุ่นยนต์ฮิวมานอยด์จำนวนมาก' ที่อุตสาหกรรมยอมรับ โดยมีเหตุการณ์สำคัญเกิดขึ้นถี่แน่น: เทสลา Optimus Gen-3 เริ่มการผลิตจำนวนมากที่โรงงาน Fremont โดยมีหน่วยแรกติดตั้งอยู่แล้วในโรงงานของเทสลาเองเพื่อทำขั้นตอนการประกอบ ด้วยแผนระยะยาว 1 ล้านเครื่องต่อปี; Unitree Technology เข้าจดทะเบียนในตลาด STAR Market เมื่อเดือนสิงหาคม กลายเป็น 'หุ้นหุ่นยนต์ฮิวมานอยด์ตัวแรก'; Zhiyuan Robotics ผลิตหน่วยที่ 15,000 ลงสายพานสำเร็จ ด้วยกำลังการส่งมอบแบบยืดหยุ่นมากกว่า 100,000 เครื่องต่อปี; และหุ่นยนต์ของ Figure AI ทำงานอย่างเสถียรในโรงงานของ BMW มาแล้วกว่า 12 เดือน ยอดส่งมอบทั่วโลกกระโดดจากน้อยกว่า 20,000 เครื่องในปี 2025 เป็น 120,000–180,000 เครื่องที่คาดการณ์ในปี 2026 เมื่อหุ่นยนต์กลายร่างจากต้นแบบเป็น 'เพื่อนร่วมงานคนใหม่' บนสายการผลิต คำถามที่เคยถูกมองข้ามก็ปรากฏขึ้น: 'สมอง' ของหุ่นยนต์เหล่านี้ — และกำลังคำนวณโดยรอบที่พวกมันต้องใช้ในการทำงาน — มาจากไหน?
Embodied AI ต่างจากหุ่นยนต์อุตสาหกรรมแบบดั้งเดิมอย่างไร?
คำตอบแบบสั้น: หุ่นยนต์อุตสาหกรรมแบบดั้งเดิม 'ทำตามโปรแกรม' — การเคลื่อนไหวถูกเขียนแน่นอน สภาพแวดล้อมถูกเขียนแน่นอน; ส่วน embodied AI เป็น 'ขับเคลื่อนด้วยโมเดล' — โมเดลพื้นฐาน VLA (vision-language-action) ทำให้หุ่นยนต์อ่านสภาพแวดล้อม เข้าใจคำสั่ง และวางแผนการเคลื่อนไหวได้ด้วยตัวเอง การเปลี่ยนสายการผลิตไม่ต้องเขียนโค้ดใหม่ เพียงสอนใหม่หรือปรับจูนโมเดลเท่านั้น
ฐานเทคนิคของหุ่นยนต์รุ่นนี้คือ 'โมเดลพื้นฐานแบบ embodied สิ้นสุดถึงสิ้นสุด + ควบคุมแรงทั้งร่าง + สมดุลแบบพลวัต': มืออัจฉริยะของ Optimus Gen-3 มี 22 ดีกรีอิสรภาพและทำการประกอบละเอียดได้; Unitree H2 วิ่งเร็วกว่า 4 เมตร/วินาที สถาปัตยกรรมของอุตสาหกรรมยังแยกเป็นระบบคู่ 'คิดเร็ว + คิดช้า' — ระบบช้ารันโมเดลขนาดใหญ่เพื่อวางแผนงาน ส่วนระบบเร็วทำการควบคุมการเคลื่อนไหวระดับมิลลิวินาทีบนตัวหุ่นยนต์ ทั้งสองระบบมีความต้องการกำลังคำนวณที่แตกต่างกันโดยสิ้นเชิง
'สมองในตัว' ของหุ่นยนต์ฮิวมานอยด์ต้องการกำลังคำนวณเท่าใด?
คำตอบแบบสั้น: กำลังคำนวณในตัวต้องแก้ข้อขัดแย้งของ 'การรันโมเดลหลายรูปแบบภายใต้งบกำลังไฟ' — ทางออกที่เป็นที่ยอมรับคือให้กำลังคำนวณระดับ 2000 TOPS/TFLOPS ภายใต้งบ 100–130 วัตต์ (เช่น Jetson Thor T5000: 2070 FP4 TFLOPS, หน่วยความจำรวม 128 GB, 40–130 วัตต์) ส่วนการควบคุม 'คิดเร็ว' ถูกมอบหมายให้ MCU/ตัวควบคุมเรียลไทม์ในตัวเครื่อง
สถาปัตยกรรมกำลังคำนวณสามชั้นกำลังก่อตัว: ชั้นที่หนึ่ง 'สมองในตัว' รันโมเดลการรับรู้และการวางแผนภายในลำตัวหุ่นยนต์ และต้องให้ความหนาแน่นคำนวณสูงที่กำลังไฟต่ำภายใต้ข้อจำกัดของแบตเตอรี่และความร้อน; ชั้นที่สอง 'ความร่วมมือระดับเอดจ์' ที่เซิร์ฟเวอร์เอดจ์ของโรงงานรับผิดชอบการกำกับหลายหน่วย การแจกจ่ายโมเดล การส่งข้อมูลกลับ และการอนุมานนอกเวลาจริง; ชั้นที่สาม 'การฝึกบนคลาวด์' ที่โมเดล VLA ถูกปรับปรุงอย่างต่อเนื่องบนคลาวด์ด้วยข้อมูลสายการผลิตจริง ฉันทามติของอุตสาหกรรมในปี 2026: เพดานสติปัญญาของหุ่นยนต์หนึ่งเครื่องถูกกำหนดโดยกำลังคำนวณในตัว แต่เพดานประสิทธิภาพของทั้งโรงงานถูกกำหนดโดยชั้นความร่วมมือระดับเอดจ์
รูปที่ 1: แนวโน้มยอดส่งมอบหุ่นยนต์ฮิวมานอยด์ทั่วโลก (แหล่งข้อมูลอยู่ในภาคผนวก)
หุ่นยนต์เข้าโรงงาน — ต้องใช้ฮาร์ดแวร์โดยรอบชิ้นใดบ้าง?
คำตอบแบบสั้น: หุ่นยนต์เป็นเพียง 'คนงานคนใหม่' — โรงงานยังต้องจัดหา 'หัวหน้ากะและห้องแต่งตัว' ให้ด้วย: เซิร์ฟเวอร์กำกับหลายหน่วย อุตสาหกรรม PC สำหรับเชื่อมต่อสายการผลิต สถานีชาร์จและบำรุงรักษา รวมถึงอุปกรณ์รักษาความปลอดภัยและความปลอดภัยเครือข่าย ฮาร์ดแวร์โดยรอบนี้คือส่วนที่ถูกประเมินค่าต่ำที่สุดในส่วนประมาณการโครงการหุ่นยนต์
ตารางที่ 1: รายการตรวจสอบฮาร์ดแวร์โดยรอบสำหรับหุ่นยนต์ฮิวมานอยด์เข้าโรงงาน (2026)
ด้านโดยรอบ | ความต้องการด้านการคำนวณ/ฮาร์ดแวร์ | รูปแบบฮาร์ดแวร์ที่สอดคล้อง |
การกำกับหลายหน่วยและการประสานงานงาน | การบริหารแบบฝูง การจัดสรรเส้นทางและงาน การรับงานข้อยกเว้น | เซิร์ฟเวอร์แร็ค 2U/4U (ห้องเอดจ์ของโรงงาน) |
การเชื่อมต่อระบบการผลิต | การเชื่อมโยงหุ่นยนต์กับสาย MES/PLC/สายพานลำเลียง | อุตสาหกรรม PC ช่วงอุณหภูมิกว้าง (พอร์ตอนุกรมหลายพอร์ต/CAN/Profinet) |
ความร่วมมือของสถานีวิชัน | การตรวจสอบซ้ำความแม่นยำสูงที่สถานีคงที่ (หุ่นยนต์ทำงานหยาบ กล้องทำการตรวจสอบขั้นสุดท้าย) | เครื่องรวม GPU edge AI ทั้งหมดในหนึ่งเดียว |
การฝึกและปรับปรุงโมเดล | การปรับจูนและตรวจสอบโมเดล VLA บนข้อมูลการผลิต | เซิร์ฟเวอร์ GPU (multi-GPU หน่วยความจำขนาดใหญ่) |
การวิจัยพัฒนาและทดสอบหุ่นยนต์ | การพัฒนาอัลกอริทึม การจำลอง การทดสอบ hardware-in-the-loop | สถานีทำงาน AI / แพลตฟอร์มพัฒนาฝังตัว |
ข้อมูลและความปลอดภัย | การจัดเก็บข้อมูลการผลิต การตรวจสอบพฤติกรรมหุ่นยนต์ การแยกเครือข่าย | เซิร์ฟเวอร์จัดเก็บ + แพลตฟอร์มฮาร์ดแวร์ความปลอดภัยเครือข่าย |
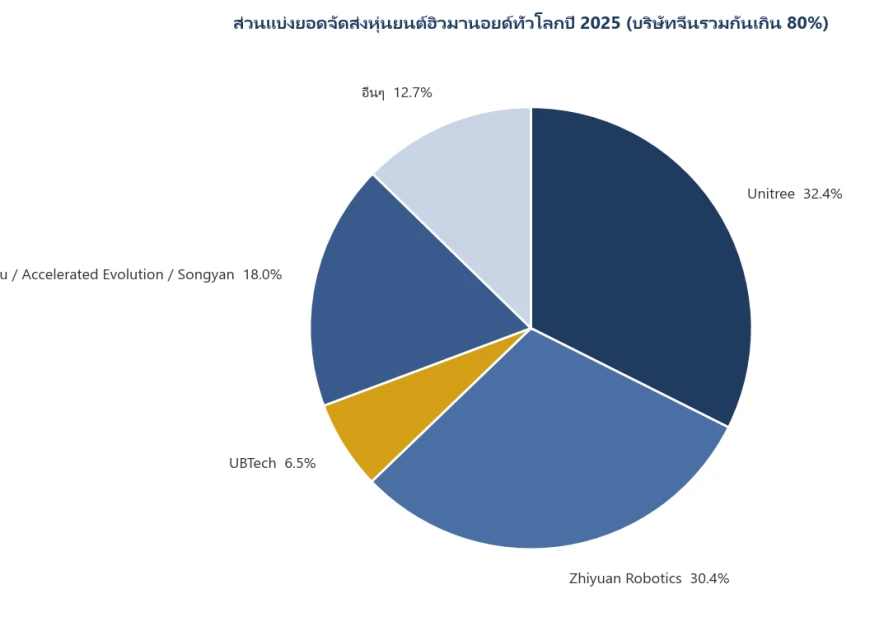
รูปที่ 2: ส่วนแบ่งยอดส่งมอบหุ่นยนต์ฮิวมานอยด์ทั่วโลกปี 2025 (แหล่งข้อมูลอยู่ในภาคผนวก)
ตอนนี้สร้างโครงสร้างพื้นฐานโดยรอบสำหรับหุ่นยนต์เร็วเกินไปหรือไม่?
คำตอบแบบสั้น: ไม่เร็ว — หน้าต่างของโครงสร้างพื้นฐานโดยรอบเปิดขึ้นในช่วง 'การผลิตจำนวนหลายหมื่นเครื่อง' พอดี: การส่งมอบปี 2026 มุ่งเน้นสถานการณ์ B2B เช่น โรงงานรถยนต์และโรงงานอัจฉริยะ; สิ่งแรกที่โรงงานทำหลังซื้อหุ่นยนต์คือการเชื่อมต่อสายการผลิต สร้างระบบกำกับ และจัดการบำรุงรักษา — ความต้องการฮาร์ดแวร์โดยรอบเติบโตไปพร้อมกับยอดส่งมอบหุ่นยนต์
ข้อมูลห่วงโซ่อุปทานยืนยันสิ่งนี้: จีนมีบริษัท embodied AI กว่า 230 แห่ง (กว่า 150 แห่งเน้นหุ่นยนต์ฮิวมานอยด์) ผู้ส่งมอบรายใหญ่ระดับโลกทั้งหกรายเป็นบริษัทจีน และคาดว่าการผลิตของจีนจะเติบโต 94% ในปี 2026 เมื่อเทียบรายปี; ต้นทุนหุ่นยนต์ทั้งเครื่องลดลงเหลือราวครึ่งหนึ่งของคู่แข่งต่างประเทศ และอุตสาหกรรมกำลังเคลื่อนจากช่วงพิสูจน์ปริมาณ 'จาก 10 สู่ 100' ไปสู่การขยายขนาด สำหรับโรงงาน กลยุทธ์ที่เป็นเหตุเป็นผลที่สุดคือ 'เตรียมห้องเอดจ์และอินเทอร์เฟซสายการผลิตไว้ก่อน' — ไม่ว่าคุณจะเลือกแบรนด์หุ่นยนต์ใดในที่สุด เซิร์ฟเวอร์กำกับ อุตสาหกรรม PC เชื่อมต่อ และอุปกรณ์ความปลอดภัยเครือข่ายล้วนเป็นโครงสร้างพื้นฐานสากล
ChangFan Industrial Computing: โครงสร้างพื้นฐานกำลังคำนวณสายการผลิตสำหรับยุคหุ่นยนต์
เมื่อหุ่นยนต์ฮิวมานอยด์เข้าโรงงาน กำลังคำนวณโดยรอบต้อง 'อยู่ใกล้สายการผลิตและทนกับสภาพโรงงาน' Guangzhou ChangFan Intelligent Technology Co., Ltd. (ChangFan Industrial Computing / ChangFan) จัดหาสำหรับสถานการณ์นำ embodied AI ไปใช้: เซิร์ฟเวอร์แร็ค 2U/4U สำหรับการกำกับหลายหน่วยและห้องเอดจ์ของโรงงาน; อุตสาหกรรม PC ช่วงอุณหภูมิกว้างและอินเทอร์เฟซหลายแบบสำหรับการเชื่อมต่อสายการผลิต (อนุกรม/CAN/Profinet); เครื่องรวม GPU edge สำหรับสถานีตรวจสอบซ้ำด้วยภาพ; เซิร์ฟเวอร์ multi-GPU สำหรับการปรับปรุงโมเดล VLA; และแพลตฟอร์มฮาร์ดแวร์ความปลอดภัยเครือข่ายสำหรับข้อมูลการผลิต — พร้อมรองรับความต้องการการติดตั้งของ ROS 2, สแต็กพัฒนา embodied AI กระแสหลัก และระบบนิเวศจำลอง Isaac พร้อมการจัดการ out-of-band และวงจรจัดหายาว
หากโรงงานของคุณกำลังวางแผนนำหุ่นยนต์เข้าใช้หรือโครงการนำร่อง embodied AI ติดต่อ ChangFan เพื่อรับแผนการกำหนดค่าฮาร์ดแวร์แบบบูรณาการ 'กำกับ – เชื่อมต่อ – ฝึก – ความปลอดภัย' (โซลูชันฮาร์ดแวร์ครบวงจร ไม่มีการสมัครสมาชิกซอฟต์แวร์)
คำถามที่พบบ่อย (FAQ)
ค1: การผลิตจำนวนมากของหุ่นยนต์ฮิวมานอยด์ในปี 2026 อยู่ในระดับใด? ต: คาดการณ์ทั่วโลก 120,000–180,000 เครื่อง (ปี 2025 น้อยกว่า 20,000 เครื่อง) เทสลา Optimus Gen-3 เริ่มการผลิตจำนวนมากและติดตั้งในโรงงานของเทสลาเองแล้ว ด้วยแผนกำลังการผลิตระยะยาว 1 ล้านเครื่องต่อปี; กำลังการส่งมอบรายปีของ Zhiyuan ทะลุ 100,000 เครื่อง; Unitree ตั้งเป้าส่งมอบ 10,000–20,000 เครื่องในปี 2026
ค2: ควรเลือกระหว่าง embodied AI กับหุ่นยนต์อุตสาหกรรมแบบดั้งเดิมอย่างไร? ต: สำหรับงานที่ซ้ำมากและสภาพแวดล้อมคงที่ (เชื่อม เคลือบ) หุ่นยนต์ดั้งเดิมยังเหมาะที่สุด; สำหรับการเปลี่ยนงานบ่อย สภาพแวดล้อมเปลี่ยนแปลง และสายผสมคน-หุ่นยนต์ ข้อได้เปรียบของ embodied AI 'เปลี่ยนโมเดล เปลี่ยนงาน' เริ่มชัดเจน โรงงานส่วนใหญ่ในอนาคตจะใช้ทั้งสองแบบร่วมกัน
ค3: แพลตฟอร์มกำลังคำนวณในตัวของหุ่นยนต์ฮิวมานอยด์อยู่ในระดับใด? ต: ทางออกที่เป็นที่ยอมรับให้กำลังคำนวณเอดจ์ระดับ 2000 TOPS/TFLOPS ภายใต้งบ 40–130 วัตต์ (ระดับ Jetson Thor) และรันโมเดลการรับรู้และการวางแผนหลายรูปแบบ; การควบคุมการเคลื่อนไหวระดับมิลลิวินาทีถูกมอบหมายให้ตัวควบคุมเรียลไทม์ในตัวเครื่อง สร้างระบบคู่ 'คิดช้า + คิดเร็ว'
ค4: เมื่อโรงงานนำหุ่นยนต์เข้าใช้ ฝ่ายไอทีต้องเตรียมอะไร? ต: สี่อย่าง — ห้องเอดจ์ของโรงงาน (เซิร์ฟเวอร์กำกับ) อินเทอร์เฟซสายการผลิต (อุตสาหกรรม PC เป็นสะพานสู่ MES/PLC) กำลังคำนวณสำหรับปรับปรุงโมเดล (เซิร์ฟเวอร์ GPU) และความปลอดภัยข้อมูล (การแยกเครือข่ายและการตรวจสอบ) สิ่งเหล่านี้คือโครงสร้างพื้นฐานสากล ไม่ผูกกับแบรนด์หุ่นยนต์ใดโดยเฉพาะ
ค5: หุ่นยนต์จะแย่งงานคนหรือไม่? ต: รูปแบบการใช้งานในปี 2026 คือ 'เสริม' ไม่ใช่ 'แทนที่': หุ่นยนต์รับงานที่ซ้ำ หนัก และเสี่ยงสูง (เช่น ขนย้ายวัสดุและช่วยประกอบ); Optimus หนึ่งเครื่องในโรงงานของเทสลาแทนที่คนงานทำงานซ้ำราว 6 คน และในขณะเดียวกันก็สร้างบทบาทใหม่ในการปฏิบัติการ การกำกับ และการกำกับข้อมูล